
轮滑瑜伽电梯全学会了!苏黎世联邦理工学院这只机器狗不输SpotMini
谈起机器狗,可能最出名的就是波士顿动力的SpotMini了,无论它有多小的动作都会引起国内机器人界的旋风式刷屏。但,不得不说在机器狗界后起之秀超越老前辈的速度真是越来越快了。除了中国浙大的绝影和中国企业的莱卡狗,我们今天要给大家介绍的Anymal机器人也说得上是能干到逆天了啊。
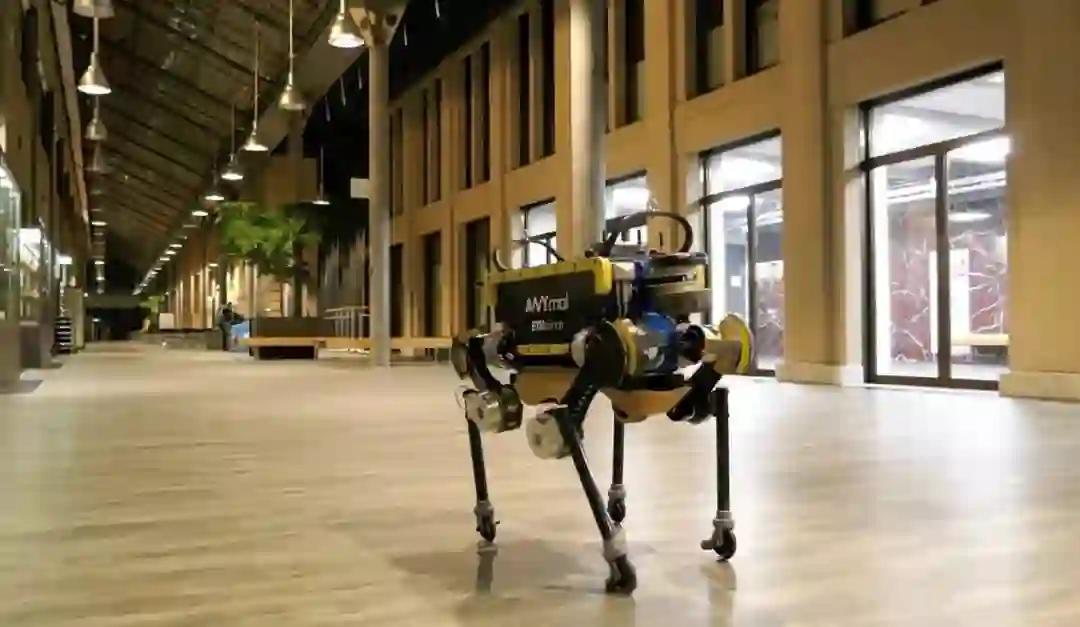
Anymal来自瑞士苏黎世联邦理工学院(ETHZurich)。去年他就引起了业内很多人的关注,因为苏黎世联邦理工学院对外公布了一个12秒的视频,视频中Anymal机展示其已经学会的使用电梯的技能,令人印象深刻。
几天前,这只狗又长本事了。它能在脚底都安上轮子的前提下,像人类轮滑动作那样向前滑行,而且动作标准流畅,看上去还很享受这个过程。
虽然,苏黎世联邦理工学院一直在强调Anymal并没有刻意在模仿波士顿动力的SpotMini,但以它目前的进化程度来看,总感觉是SpotMini和Handle的结合版。不过让人欣喜的是,这个模仿并不生硬,而且貌似很成功。
波士顿动力的Handle
其实,作为腿足机器人界的标杆,波士顿动力难免会成为各个研究机构的模仿对象。但好在Anymal除了外形很像SpotMini外,有很多方面还是甚至都优于SpotMini了,除了上面我们提到的上电梯、会轮滑。更重要的是从外形来看,它的每个关节都可以360度旋转。
360度旋转的狗腿~
正是这些能360度旋转的狗腿和狗腿的关节,让Anymal拥有了很多其他机器狗都无法完成的动作。这样它看上去就像是在做瑜伽。
这动作,已经超越仿生学的范畴了吧?
据了解,ANYmal就是为了在非常具有挑战性的环境中自主行走而设计的,它采用兼容而精确的可控扭矩致动器控制,使得机器人能实现动态平衡和具备向上攀爬的能力。由于采用了激光传感器和摄像机,机器人可以感知其环境,不断创建地图并精确定位。基于这些信息,ANYmal可以自主规划导航路径,在行走的时候可以精心选择的立足点。所以Anymal在雪地里上台阶,也能控制的及其稳定。
还能成功的跨越各种障碍物
▼
另外,Anymal还可用来进行户外地形绘制。为了进行准确的扫描,机器人在前面和后面都带有两个旋转的激光测距传感器。这项工作展示了森林中户外四足机器人的映射能力,该映射是基于机器人的姿态估计(通过惯性和运动学测量)与激光扫描仪的距离测量的融合。
另外这只机器狗的防护等级是IP67级,也就是说它具有防尘防水功能,一般的恶劣环境对Anymal来说也是小菜一碟。
这样的ANYmal不仅可以应用于灾害救援,还能协同工人进行作业,比如油气官网的检测等。它能携带使用超过2小时的电池以及光学和热成像摄像机、麦克风、气体检测传感器和照明等设备。而且在这样的情况下,ANYmal的整机重量仍小于30kg,只需要一个工人就可以运输并部署。
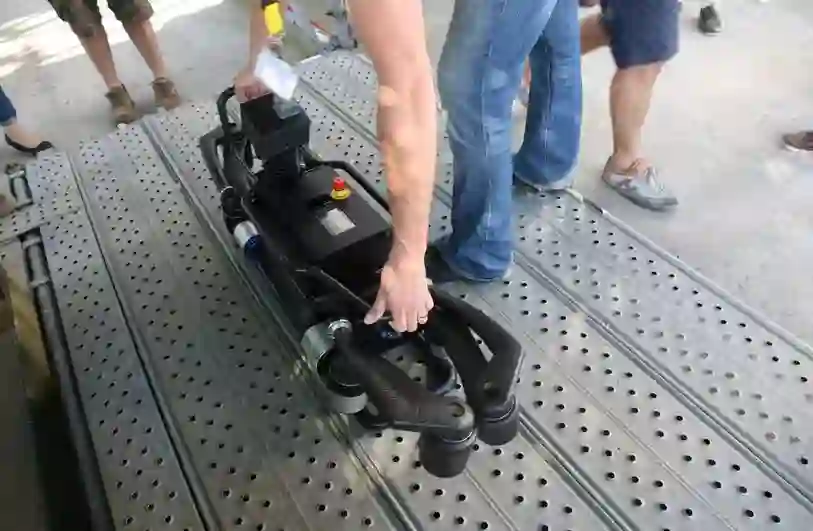
总之,这是一只能够和SpotMini正面抗衡的机器狗,而且在get新技能的前提下,走在逗比的路上无法自拔,期待它还能有更多新技能问世。
工程院院士 蔡鹤皋丨北航教授 文力丨深醒科技 袁培江丨深之篮 魏建仓
一飞智控丨深醒科技丨发那科丨柔宇科技丨优傲机器人丨宇树科技丨臻迪科技丨iRobot
①工业 缝纫机器人丨无人智能采矿机器人丨中国饺子生产线自动化车间丨MIT 建筑机器人
②服务 索尼机器狗 Aibos丨叠衣机器人 FoldiMate丨日本 骑自行车机器人丨有触觉机械手 LUKE丨达芬奇机器人丨机器人乐队丨空中飞车丨日本护理机器人合集
③特种 丰田人形机器人丨水下机器人 探索号丨俄罗斯人形机器人 FEDOR丨美国重型机械 Guardian GT丨波士顿动Atlas 360度后空翻丨中国四足机器人 Laikago丨北理工 四轮足机器人丨佛罗里达研究院 “机械鸵鸟
④仿生 3D打印 仿生机器人 丨东京大学 流汗人形机器人丨柔性电池丨哈佛 柔软肌肉丨哈佛 折纸机器人丨哈佛 RoboBee
英特尔 宋继强博士 | 中民国际 刘国清丨陈小平教授 |驭势科技 姜岩丨浙大 熊蓉教授|长江学者 孙立宁丨上海大学 无人艇专家团|新松总裁 曲道奎丨北航 王田苗教授|863专家 李铁军教授丨北邮 刘伟教授|清华 邓志东教授丨清华 孙富春教授|天津大学博导 齐俊桐丨哈工大 杜志江教授|长江学者 王树新丨甘中学教授 | 硅谷创客 赵胜
意向合作,文章转载, 均可联系堂博士
商务合作:13810423387(同微信)
内容合作:15611695072(同微信)



相关内容



 微信扫码咨询专知VIP会员