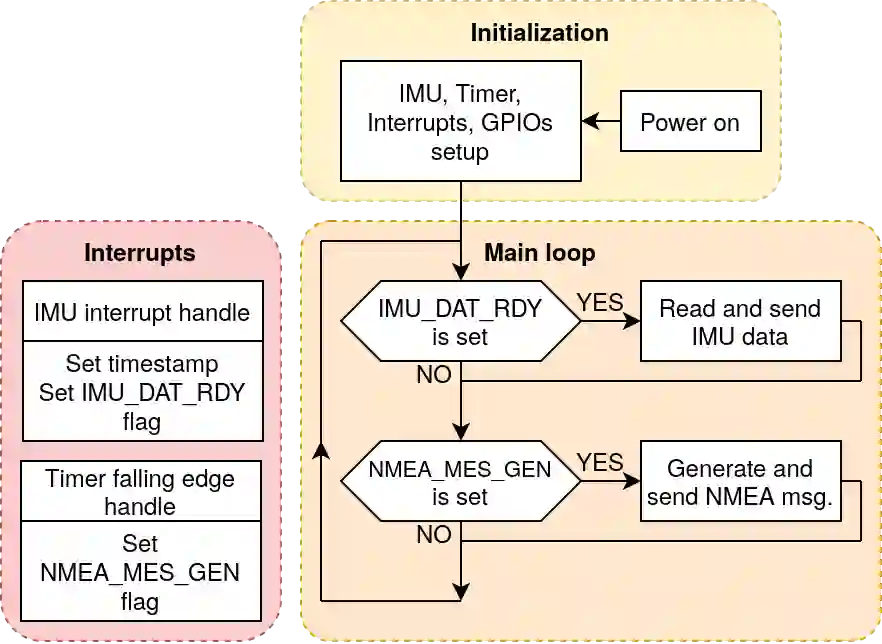
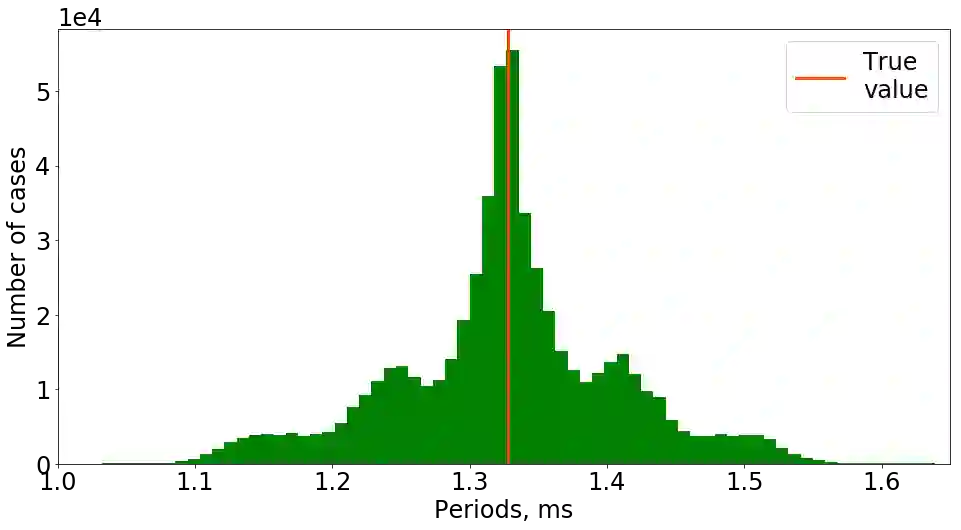
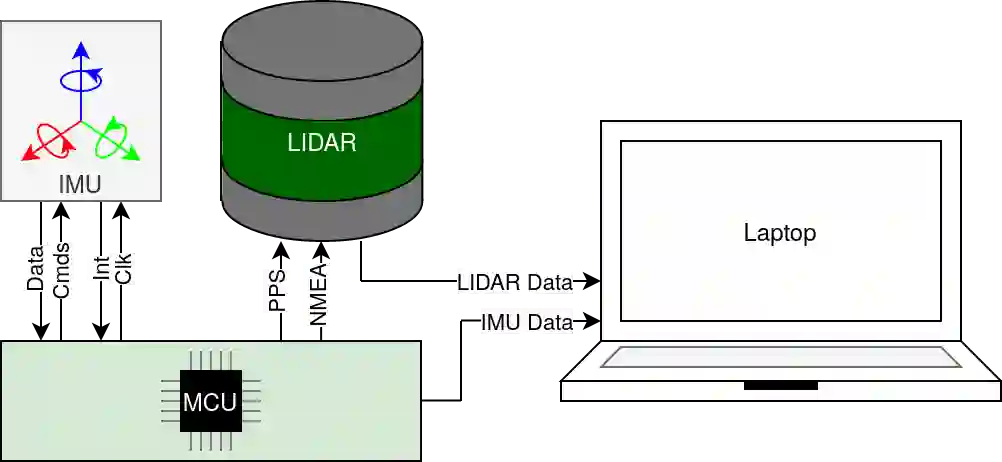
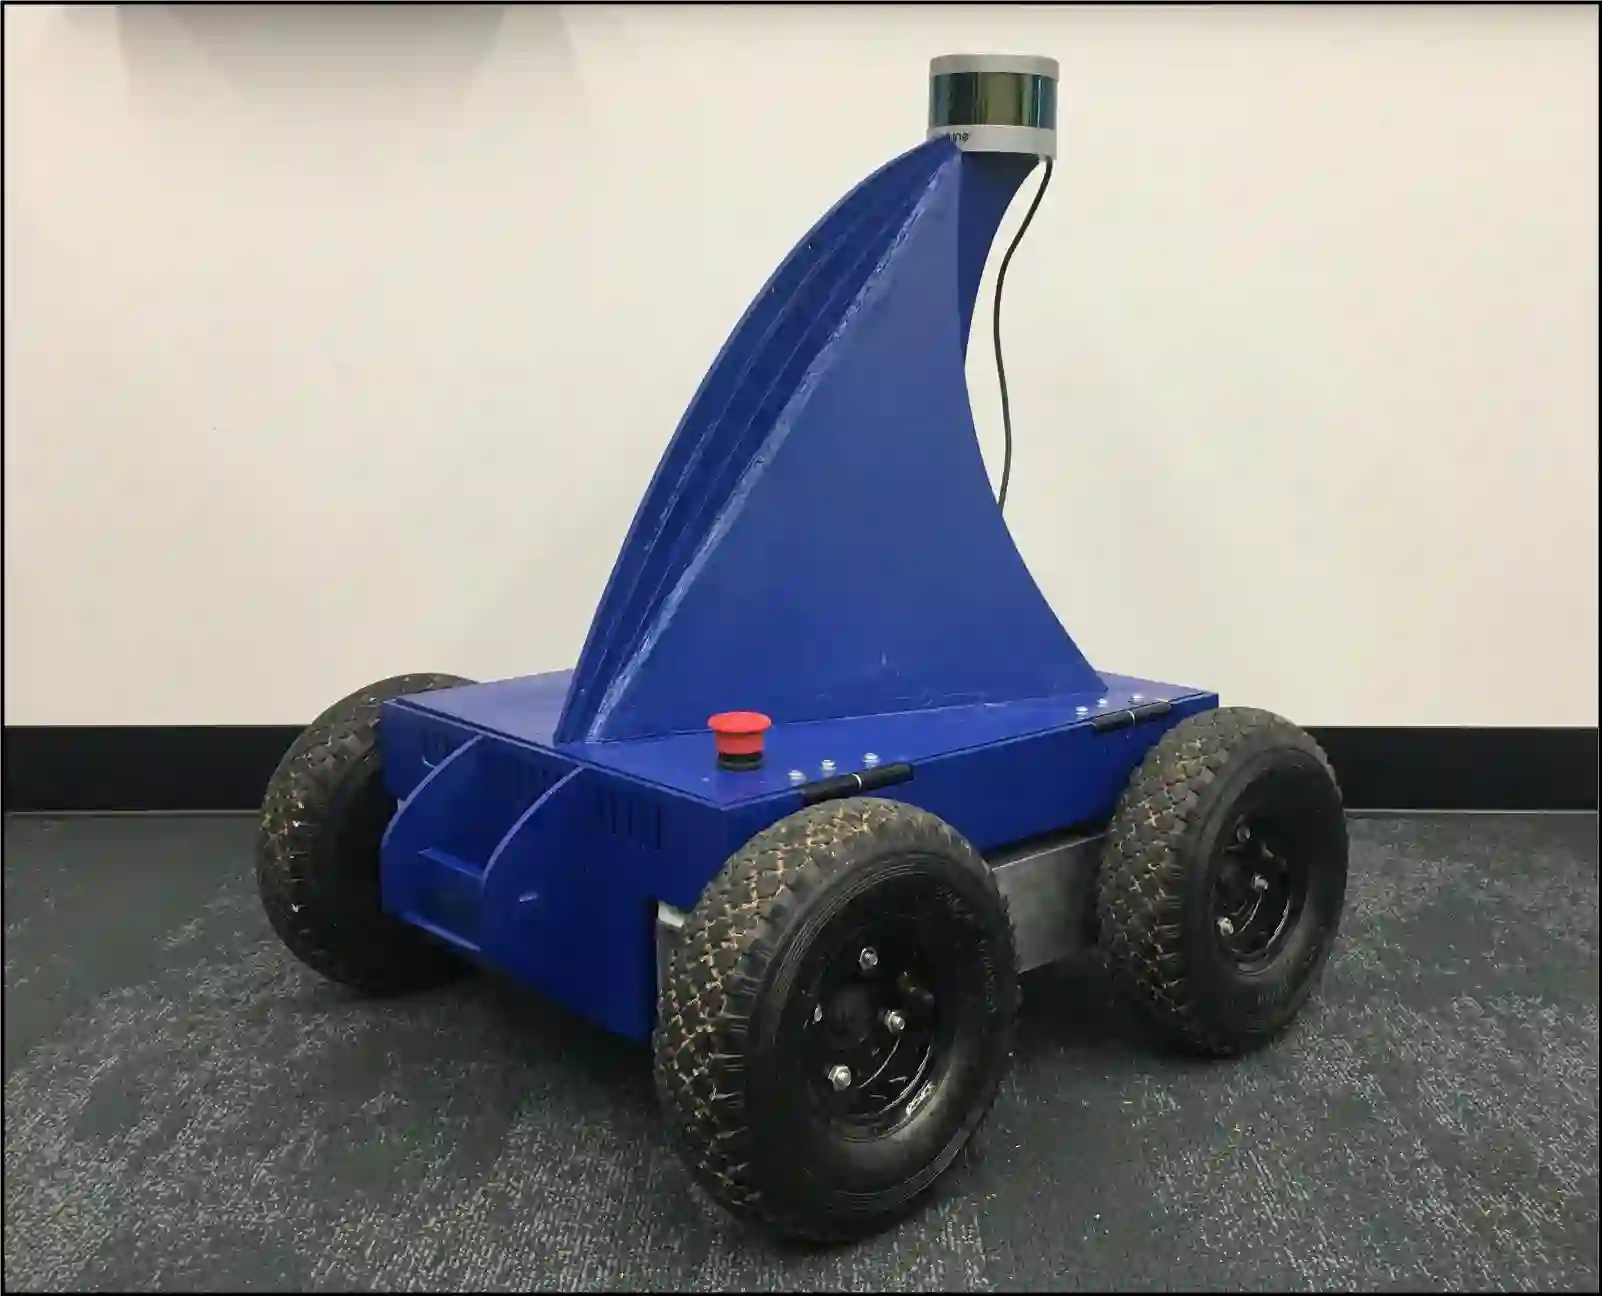
Time synchronization of multiple sensors is one of the main issues when building sensor networks. Data fusion algorithms and their applications, such as LiDAR-IMU Odometry (LIO), rely on precise timestamping. We introduce open-source LiDAR to inertial measurement unit (IMU) hardware time synchronization system, which could be generalized to multiple sensors such as cameras, encoders, other LiDARs, etc. The system mimics a GPS-supplied clock interface by a microcontroller-powered platform and provides 1 microsecond synchronization precision. In addition, we conduct an evaluation of the system precision comparing to other synchronization methods, including timestamping provided by ROS software and LiDAR inner clock, showing clear advantages over both baseline methods.


翻译:多个传感器的时间同步是建立传感器网络时的主要问题之一。数据聚合算法及其应用,如LIDAR-IMU Odography(LIO),依赖于精确的时间戳。我们向惯性测量单位(IMU)硬件时间同步系统引入开放源LIDAR,该系统可以推广到照相机、编码器、其他LIDAR等多个传感器。该系统通过微型控制器动力平台模仿全球定位系统供应的时钟界面,并提供1微秒同步精确度。此外,我们还对其他同步方法进行比较,包括ROS软件和LIDAR内部时钟提供的时间戳,对系统精确度进行了评估,显示两种基线方法的明显优势。
0
下载
关闭预览

相关内容

Linux导论,Introduction to Linux,96页ppt
专知会员服务
82+阅读 · 2020年7月26日
专知会员服务
88+阅读 · 2019年12月13日
Stabilizing Transformers for Reinforcement Learning
专知会员服务
61+阅读 · 2019年10月17日
Keras François Chollet 《Deep Learning with Python 》, 386页pdf
专知会员服务
164+阅读 · 2019年10月12日
ICRA 2019 论文速览 | 基于Deep Learning 的SLAM
计算机视觉life
41+阅读 · 2019年7月22日
计算机 | 入门级EI会议ICVRIS 2019诚邀稿件
Call4Papers
10+阅读 · 2019年6月24日
【泡泡一分钟】变化环境下激光地图辅助视觉惯性定位
泡泡机器人SLAM
15+阅读 · 2019年5月22日
无人机视觉挑战赛 | ICCV 2019 Workshop—VisDrone2019
PaperWeekly
7+阅读 · 2019年5月5日
【泡泡一分钟】LIMO:激光和单目相机融合的视觉里程计
泡泡机器人SLAM
13+阅读 · 2019年1月16日
【泡泡一分钟】用于评估视觉惯性里程计的TUM VI数据集
泡泡机器人SLAM
11+阅读 · 2019年1月4日
【泡泡前沿追踪】跟踪SLAM前沿动态系列之IROS2018
泡泡机器人SLAM
29+阅读 · 2018年10月28日
Real-time Scalable Dense Surfel Mapping
Arxiv
5+阅读 · 2019年9月10日
Arxiv
3+阅读 · 2018年5月20日
VIP会员
最新内容
《美空军2026条令文件:对海压制作战》
专知会员服务
23+阅读 · 11月9日
人工智能与战争的未来
专知会员服务
10+阅读 · 11月8日
《Agent Mosaic:识别智能体LLM系统中的机密泄露》
专知会员服务
10+阅读 · 11月8日
人工智能在军事教育中的应用:若干视角与经验
专知会员服务
11+阅读 · 11月6日
“星链”减速与不断适应的乌克兰
专知会员服务
9+阅读 · 11月6日
美国中期选举之后:帕兰提尔面临不确定性?
专知会员服务
6+阅读 · 11月6日
相关VIP内容
相关资讯
ICRA 2019 论文速览 | 基于Deep Learning 的SLAM
计算机视觉life
41+阅读 · 2019年7月22日
计算机 | 入门级EI会议ICVRIS 2019诚邀稿件
Call4Papers
10+阅读 · 2019年6月24日
【泡泡一分钟】变化环境下激光地图辅助视觉惯性定位
泡泡机器人SLAM
15+阅读 · 2019年5月22日
无人机视觉挑战赛 | ICCV 2019 Workshop—VisDrone2019
PaperWeekly
7+阅读 · 2019年5月5日
【泡泡一分钟】LIMO:激光和单目相机融合的视觉里程计
泡泡机器人SLAM
13+阅读 · 2019年1月16日
【泡泡一分钟】用于评估视觉惯性里程计的TUM VI数据集
泡泡机器人SLAM
11+阅读 · 2019年1月4日
【泡泡前沿追踪】跟踪SLAM前沿动态系列之IROS2018
泡泡机器人SLAM
29+阅读 · 2018年10月28日
Top
微信扫码咨询专知VIP会员