
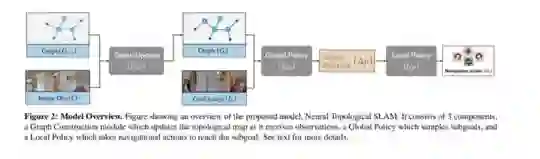
主题: Neural Topological SLAM for Visual Navigation
摘要: 本文研究了图像目标导航的问题,该问题涉及在以前看不见的新型环境中导航到目标图像指示的位置。 为了解决这个问题,我们设计了空间的拓扑表示,以有效利用语义并提供近似的几何推理。 表示的核心是具有关联语义特征的节点,这些节点使用粗略的几何信息相互连接。我们描述了基于监督学习的算法,该算法可以在噪声激励下构建,维护和使用此类表示。 在视觉和物理逼真的模拟中的实验研究表明,我们的方法建立了有效的表示形式,可以捕获结构规律性并有效解决长视距导航问题。 与研究该任务的现有方法相比,我们观察到相对改进了50%以上。
成为VIP会员查看完整内容
 [论文]



相关内容
CVPR is the premier annual computer vision event comprising the main conference and several co-located workshops and short courses. With its high quality and low cost, it provides an exceptional value for students, academics and industry researchers.
CVPR 2020 will take place at The Washington State Convention Center in Seattle, WA, from June 16 to June 20, 2020.
http://cvpr2020.thecvf.com/
专知会员服务
108+阅读 · 2020年3月29日
专知会员服务
13+阅读 · 2020年3月12日
专知会员服务
31+阅读 · 2020年3月11日
专知会员服务
113+阅读 · 2020年1月29日
Arxiv
8+阅读 · 2019年3月4日

最新内容
相关VIP内容
专知会员服务
108+阅读 · 2020年3月29日
专知会员服务
13+阅读 · 2020年3月12日
专知会员服务
31+阅读 · 2020年3月11日
专知会员服务
113+阅读 · 2020年1月29日
相关资讯
相关论文
Arxiv
8+阅读 · 2019年3月4日
 微信扫码咨询专知VIP会员