
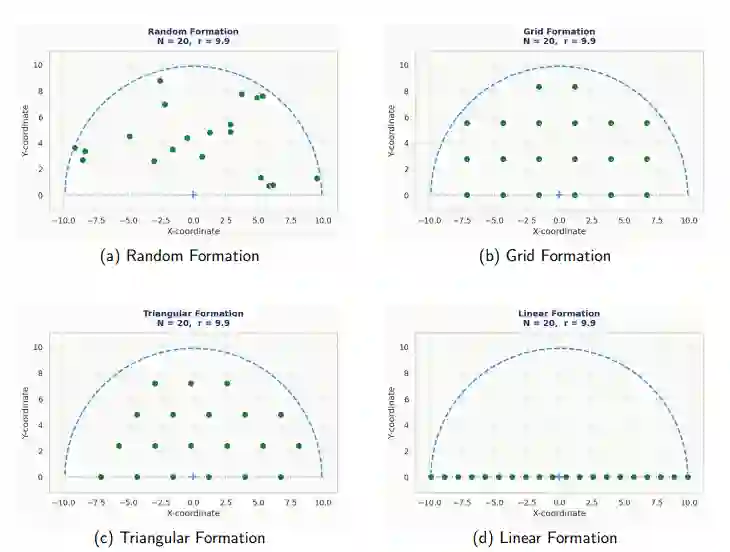
无人机攻击对军队、设施和装备构成重大威胁。蜂群攻击放大了这一威胁,而当前防御基础设施无法完全应对来自协同无人机蜂群的攻击。协调当前反无人飞机系统(C-UAS)的集中式方法存在中心计算中枢发生故障的风险,这将导致整个防御网络失效。本论文研究如何协调分散式无人机蜂群以拦截攻击性无人机蜂群。该方法填补了传统反无人飞机系统(C-UAS)在处理无人机蜂群时所呈现的能力缺口。我们采用耦合自适应预解分裂算法(CARA)在独立无人机之间建立共识,仅需要基于共享目标的最小化无人机间通信。我们在3456种参数配置上对耦合自适应预解分裂算法进行评估,实现了74%的总体收敛率。通过最后迭代舍入,该结果提升至83%的拦截率;通过调整参数,对于规模不超过25的蜂群实现了100%的收敛率。在作战相关蜂群规模(不超过15)下,耦合自适应预解分裂算法在96%的运行中收敛到有效分配,证明该算法能够成功执行与防御攻击性无人机蜂群相关的分布式优化目标分配。
第二章概述了当前对抗敌方无人机的方法,以及所提出的方法如何融入这一框架。在这一特定领域内,还考量了当前用于控制无人机蜂群的其他技术,以及方法如何最适合防御场景。第三章提供了本工作的数学框架和方法论。第四章展示了我们的实验及仿真结果。第五章给出了结论以及该领域未来工作的机会。
成为VIP会员查看完整内容
 原文下载



最新内容
 微信扫码咨询专知VIP会员