
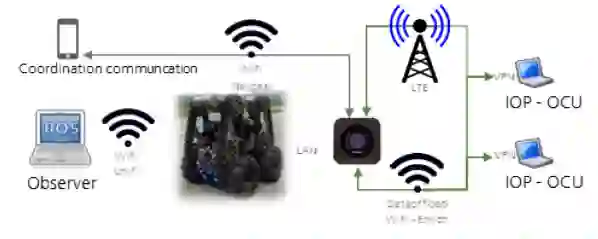
本报告描述了北约科学技术组织任务组IST-149“半自主无人地面战车互操作性”的研究与实验工作。随着无人地面战车(UGV)向更高自主化水平演进,预计其将显著扩展作战能力并重塑军事任务的执行方式。在无人地面战车的多国联合作战中,信息和控制必须能够在不同平台与系统间无缝共享。标准化互操作性将改善无人地面战车与其指挥控制系统之间的交互,但以往工作主要集中于有人驾驶或遥控平台。本任务组的目标是开发并演示半自主无人地面战车与不同操作员控制单元(OCU)之间的互操作性。相关标准将被映射和扩展,用于技术协作演示。
一个利用现有北约标准和互操作性配置文件(IOP)的能力演示器已规划并实施。在全面的多国演习中,从基于无人地面车辆的情报、监视与侦察(ISR)数据采集到指挥控制系统终端用户终端的兼容链路已成功验证。军民合作方面已于2021年与欧盟委员会在欧洲机器人黑客松活动中成功测试。最终项目演示于2022年在欧洲陆地机器人试验中进行,展示了一个多功能系统,其中三台不同的机器人和操作员控制单元能够无缝相互操控,以完成化学、生物、辐射与核(CBRN)侦察任务。
成为VIP会员查看完整内容
 原文下载


相关内容
Arxiv
41+阅读 · 2021年9月15日

最新内容
相关VIP内容
相关资讯
 微信扫码咨询专知VIP会员