
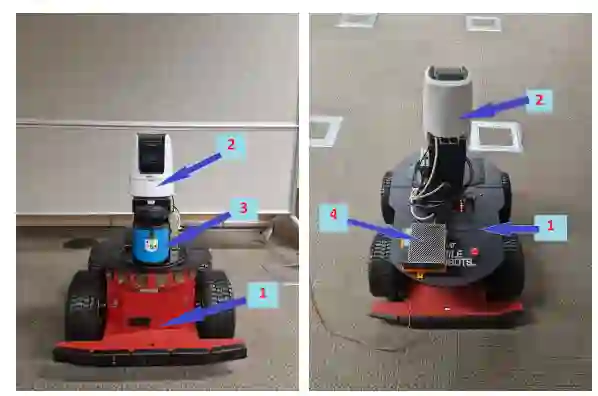
本文探讨了在嵌入式机器人系统中将高层推理与实时控制相融合的挑战,现有方法往往将感知、决策与执行分离。本研究的目的是设计并评估一个智能体人工智能(AI)框架,该框架在资源受限的机器人平台上统一了自主导航、视觉感知和基于工具的推理。所提出的框架通过机器人操作系统结合了确定性控制,并通过LangGraph实现了智能体推理,同时使用Ollama在英伟达Jetson AGX Orin上本地部署了大语言和多模态模型。研究实施了一个结构化的基准测试流程,以在面向工具和面向视觉的任务下评估候选模型,从准确性、延迟和计算效率方面衡量性能。在受控实验室环境中进行的实验验证表明,该系统实现了可靠的自主机动、稳健的目标检测与跟踪以及低延迟决策执行。研究结果显示,混合感知流水线和本地托管的模型能够在嵌入式硬件上实现有效的实时运行。这些发现支持了在国防、安全和工业应用中部署智能体人工智能系统的可行性,并建议未来在多机器人协调、可扩展性和实际作战测试方面开展进一步工作。
成为VIP会员查看完整内容
 原文下载



最新内容
 微信扫码咨询专知VIP会员