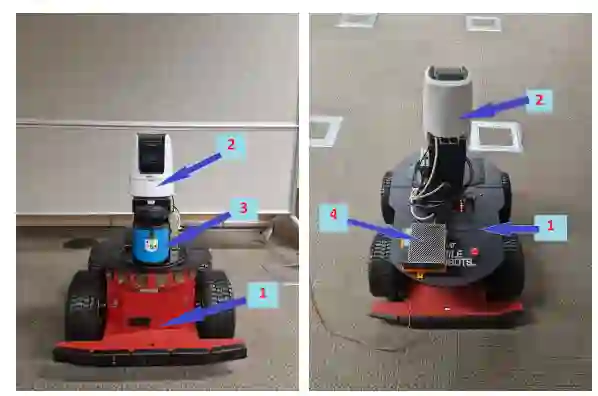
本文探讨了在嵌入式机器人系统中将高层推理与实时控制相融合的挑战,现有方法往往将感知、决策与执行分离。本研究的目的是设计并评估一个智能体人工智能(AI)框架,该框架在资源受限的机器人平台上统一了自主导航、视觉感知和基于工具的推理。所提出的框架通过机器人操作系统结合了确定性控制,并通过LangGraph实现了智能体推理,同时使用Ollama在英伟达Jetson AGX Orin上本地部署了大语言和多模态模型。研究实施了一个结构化的基准测试流程,以在面向工具和面向视觉的任务下评估候选模型,从准确性、延迟和计算效率方面衡量性能。在受控实验室环境中进行的实验验证表明,该系统实现了可靠的自主机动、稳健的目标检测与跟踪以及低延迟决策执行。研究结果显示,混合感知流水线和本地托管的模型能够在嵌入式硬件上实现有效的实时运行。这些发现支持了在国防、安全和工业应用中部署智能体人工智能系统的可行性,并建议未来在多机器人协调、可扩展性和实际作战测试方面开展进一步工作。
成为VIP会员查看完整内容
14

相关内容

军事防务数据板块介绍:系统化采集、存储、管理、分析与军事国防安全相关信息的专用数据板块,其核心在于整合全球新兴国防技术(军事人工智能、无人系统等)、热点案例(俄乌战争、美以伊战争)等方面的最新时讯、研究报告/论文、条令法规、案例分析,为战略研判、情报分析、决策支持等提供知识支撑。
《面向自主飞行网络的智能体人工智能架构》
专知会员服务
21+阅读 · 7月31日
AI 智能体系统:体系架构、应用场景及评估范式
《多域人机交互研究》95页
专知会员服务
39+阅读 · 2025年6月2日
《基于意图的多机器人自主系统持续军事侦察协调》140页
多智能体自主系统《群体自主系统的实时路径规划》248页
重磅!AI框架发展白皮书(2022年),44页pdf
专知
28+阅读 · 2022年2月27日
最新415页《人工智能与机器人原理》书籍
专知
11+阅读 · 2019年3月31日
CCCF专栏文章:人机共融智能
中国计算机学会
15+阅读 · 2017年12月21日
国家自然科学基金
15+阅读 · 2016年12月31日
国家自然科学基金
4+阅读 · 2015年12月31日
国家自然科学基金
7+阅读 · 2015年12月31日
国家自然科学基金
3+阅读 · 2015年12月31日
国家自然科学基金
12+阅读 · 2014年12月31日
国家自然科学基金
21+阅读 · 2013年12月31日
国家自然科学基金
50+阅读 · 2009年12月31日
Arxiv
0+阅读 · 6月25日
VIP会员
最新内容
人工智能在军事教育中的应用:若干视角与经验
“星链”减速与不断适应的乌克兰
专知会员服务
1+阅读 · 11月6日
美国中期选举之后:帕兰提尔面临不确定性?
专知会员服务
2+阅读 · 11月6日
《面向国防领域的大语言模型基准测试与适配》
专知会员服务
17+阅读 · 10月28日
世界模型入门:从序贯决策到通用智能体
专知会员服务
19+阅读 · 10月24日
相关VIP内容
《面向自主飞行网络的智能体人工智能架构》
专知会员服务
21+阅读 · 7月31日
AI 智能体系统:体系架构、应用场景及评估范式
《多域人机交互研究》95页
专知会员服务
39+阅读 · 2025年6月2日
《基于意图的多机器人自主系统持续军事侦察协调》140页
多智能体自主系统《群体自主系统的实时路径规划》248页
相关基金
国家自然科学基金
15+阅读 · 2016年12月31日
国家自然科学基金
4+阅读 · 2015年12月31日
国家自然科学基金
7+阅读 · 2015年12月31日
国家自然科学基金
3+阅读 · 2015年12月31日
国家自然科学基金
12+阅读 · 2014年12月31日
国家自然科学基金
21+阅读 · 2013年12月31日
国家自然科学基金
50+阅读 · 2009年12月31日
微信扫码咨询专知VIP会员